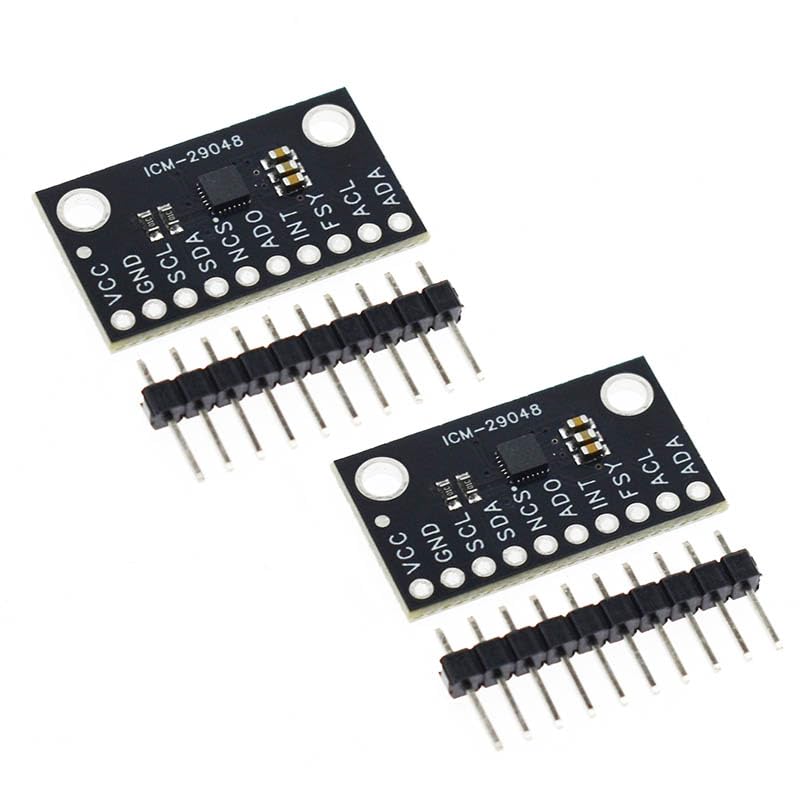
Résolvez les erreurs de trajectoire avec le ICM-20948 9 axes
Les variations de trajectoire imprévues gâchent souvent le comportement des robots mobiles. Le capteur ICM-20948 9 axes apporte une réponse concrète à ce problème en combinant les données inertielles et magnétiques pour corriger instantanément les erreurs d'interprétation géométrique de votre programme de navigation.
Une stabilité directionnelle retrouvée pour vos machines
En superposant les relevés du magnétomètre à ceux du gyroscope, ce module empêche votre appareil de dévier de sa ligne directrice. Votre robot nettoyeur ou votre plateforme motorisée conserve un cap rectiligne parfait, optimisant ainsi son temps de déplacement et l'efficacité de ses tâches quotidiennes.
- Précision constante : Compensation active des bruits parasites environnants.
- Algorithmes simplifiés : Les données fiables nécessitent moins de corrections logicielles lourdes.
- Ensemble de deux unités : Permet de remplacer un vieux capteur défaillant et d'en garder un d'avance.
Conception robuste pour environnements changeants
La structure interne de l'ICM20948 est étudiée pour supporter les chocs légers sans perdre son alignement initial. Vous passez moins de temps à recalibrer votre matériel entre deux sessions d'utilisation, gagnant ainsi en productivité lors de vos phases de développement.